Microduck stammt nicht von NVIDIA—aber NVIDIA brachte ihm Bewegung bei
Pollen Robotics entwickelte den offenen 399-Dollar-Roboter Microduck. NVIDIAs Simulations- und Trainingsstack zeigt, warum er fuer Physical AI relevant ist.
Leseaufrufe werden gezählt...
Microduck stammt nicht von NVIDIA—aber NVIDIA brachte ihm Bewegung bei
Kurzfassung
Microduck stahl auf NVIDIAs GTC-Berlin-Keynote die Show: Vier kleine Roboter liefen, setzten sich, standen auf und legten rund um CEO Jensen Huang ein theatralisches Nickerchen ein. Die Vorfuehrung konnte leicht den Eindruck erwecken, Microduck sei ein NVIDIA-Roboter.
Das ist nicht der Fall. Microduck wurde von Pollen Robotics entwickelt, das seit 2025 zu Hugging Face gehoert. NVIDIA lieferte den Physical-AI-Trainingsstack fuer die neue Demonstration: agentengestuetzte Planung auf RTX Spark, Simulation in Isaac Sim, Reinforcement Learning in Isaac Lab, Newton-Physik, Cloud-GPU-Training und lokale Policy-Evaluation.
Genau diese Abgrenzung ist die Geschichte. Microduck ist ein kleiner, vergleichsweise erschwinglicher Beleg dafuer, wie Roboterhersteller offene Hardware und gemeinsam nutzbare Policies mit industrieller Simulationsinfrastruktur verbinden koennen.
Was Microduck ist
Microduck ist ein 25 Zentimeter grosser und 780 Gramm leichter Zweibeiner mit 15 Motoren. Zur Sensorik gehoeren eine Weitwinkelkamera, ein kompaktes Time-of-Flight-Lidar und zwei Inertialmesseinheiten. Ein beweglicher Schnabel kann leichte Objekte greifen.
Laut Pollen Robotics kann der Roboter laufen, in die Hocke gehen, sich nach typischen Stuerzen wieder aufrichten und weitere gelernte Verhaltensweisen ausfuehren. Er nutzt ein Rockchip-RK3566-System mit KI-Beschleuniger—keinen NVIDIA-Prozessor—und kommt mit einem offenen Softwarestack fuer Reinforcement-Learning-Experimente.
Der Einfuehrungspreis fuer Vorbestellungen liegt bei 399 US-Dollar vor Steuern und Versand. Erste Lieferungen sind vor Weihnachten 2026 geplant.
Wo NVIDIA ins Spiel kommt
NVIDIAs technische Beschreibung vom 23. Oktober nutzt Microduck als Referenzplattform fuer einen durchgaengigen Physical-AI-Workflow.
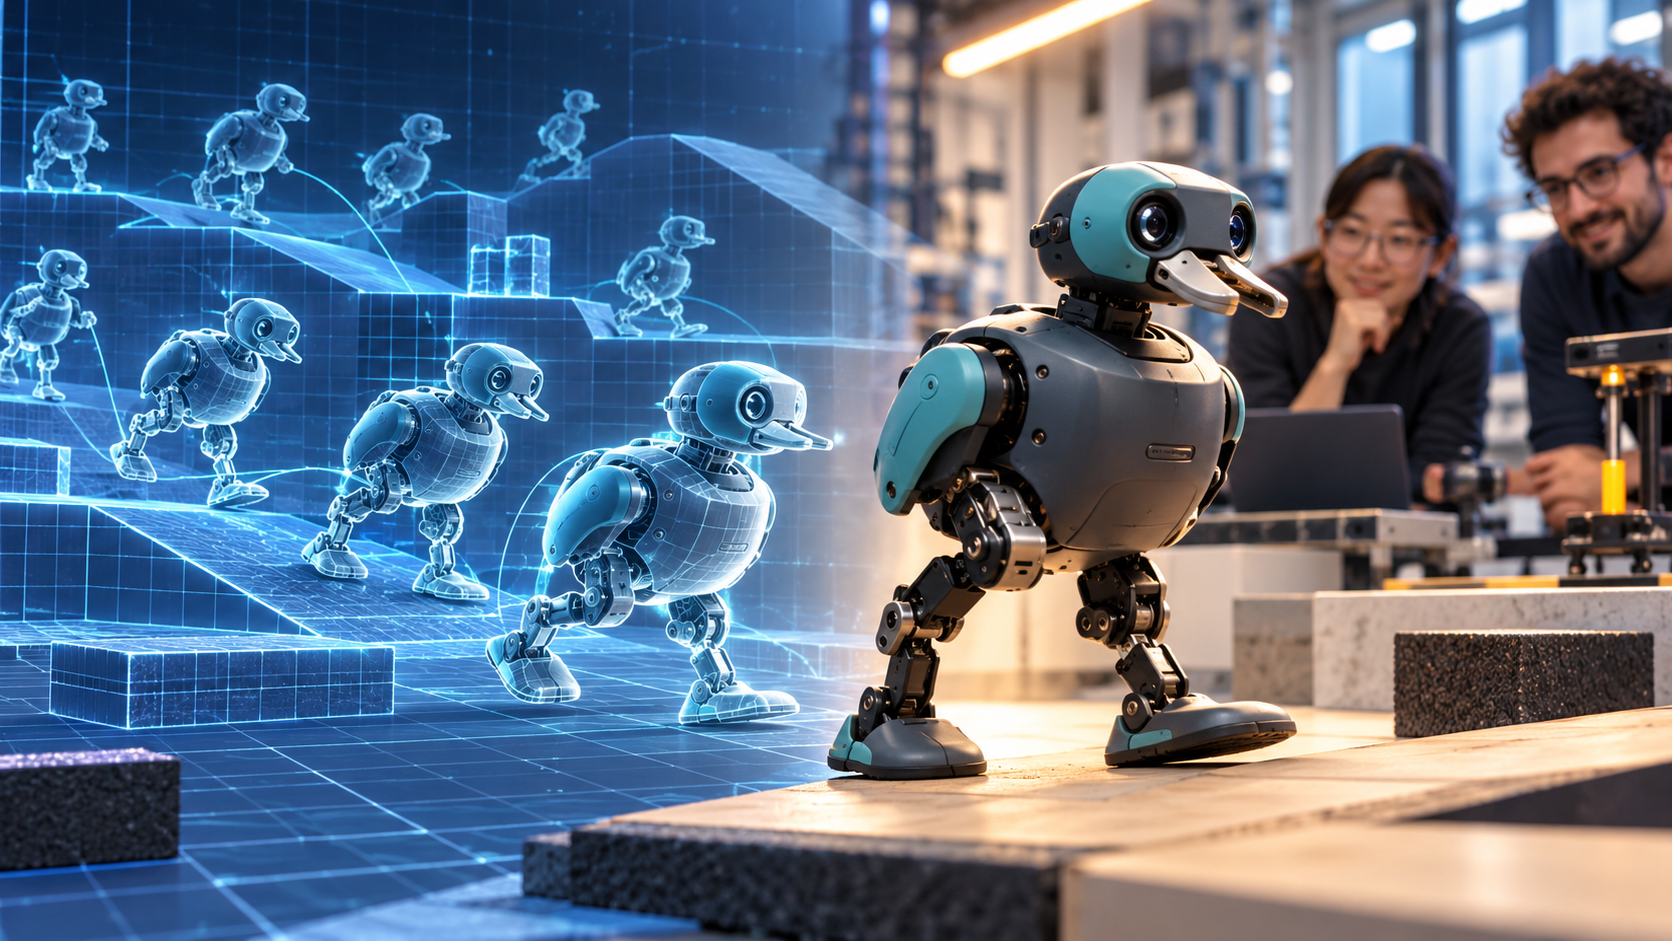
Ein KI-Agent auf RTX Spark uebersetzt einen Prompt in einen Projektplan fuer einen Hindernisparcours. Asset-Tools helfen beim Aufbau der 3D-Umgebung. Isaac Sim setzt die digitale Szene zusammen, waehrend Newton Bewegung und Kontakt modelliert. Isaac Lab trainiert anschliessend eine gemeinsame Lokomotions-Policy in 4.096 parallelen Umgebungen auf einer RTX-PRO-6000-Blackwell-Workstation-GPU.
Die ausgewaehlte Policy kehrt zur Evaluation in der Simulation auf RTX Spark zurueck. Ingenieure messen absolvierte Parcours, Stuerze, Kollisionen und blockierte Laeufe, bevor die Uebertragung auf den physischen Roboter vorbereitet wird.
NVIDIA betont auch den schwierigen Teil: Simulation ist nicht Realitaet. Servoverzoegerungen, mechanisches Spiel, sinkende Batteriespannung, Sensorrauschen und Bodenkontakt erzeugen eine Sim-to-Real-Luecke. Better Actuator Models und Domain Randomization sollen die Policy bereits vor dem Hardwareeinsatz mit solchen Abweichungen konfrontieren.
Warum das fuer die Industrie wichtig ist
Microduck ist kein Industrieroboter. Er wird keine Paletten bewegen, Karosserien schweissen oder Offshore-Anlagen inspizieren. Sein Wert liegt in einer kompakten, reproduzierbaren Lernplattform fuer denselben Workflow, den groessere Roboter benoetigen.
Fuer Engineering-Teams senkt er die Kosten, mehrere wichtige Ideen zu testen:
- Paralleles Policy-Training: Tausende simulierte Roboter lernen unter unterschiedlichen Bedingungen, ohne reale Hardwarezeit zu verbrauchen.
- Sichereres Scheitern: Fruehe Policies duerfen in der Simulation fallen, kollidieren und schlecht reagieren, bevor sie eine echte Maschine erreichen.
- Wiederholbare Evaluation: Teams koennen Erfolgs-, Kollisions- und Recovery-Metriken definieren, statt nur ein poliertes Demo-Video zu beurteilen.
- Uebertragbare Artefakte: Roboterbeschreibungen, Umgebungen, Policies und Trainingsrezepte lassen sich versionieren und teilen.
- Fleet-Experimente: Mehrere erschwingliche Roboter machen Multi-Agenten-Koordination, Lehrlabore und Regressionstests zugaenglicher.
Die groessere Chance liegt in der Aufgabenteilung. Ein Roboterunternehmen kann sich auf Mechanik und Produktdesign konzentrieren, eine Compute-Plattform auf Simulation und Training, und ein Modell-Hub auf die Verteilung von Policies und Datensaetzen.
Ein praktisches Einfuehrungsmuster
Ein Industrieteam sollte von einer erfolgreichen Microduck-Demo nicht direkt auf eine Produktionsmaschine springen. Glaubwuerdiger ist ein gestufter Weg:
- Einen digitalen Zwilling bauen und gegen gemessenes Aktuator- und Sensorverhalten validieren.
- Beobachtungsraum, erlaubte Aktionen und Reward-Funktion explizit definieren.
- Unter randomisierten, aber realistischen Betriebsbedingungen trainieren.
- Eine Kandidaten-Policy einfrieren und mit Szenarien ausserhalb des Trainings evaluieren.
- Auf Hardware innerhalb einer begrenzten Sicherheitszone mit Notausschaltern und menschlicher Aufsicht testen.
- Fehler erfassen, den Simulator aktualisieren und den Zyklus wiederholen.
- Eine Policy nur mit versionierter Evidenz, Rollback und dokumentierten Betriebsgrenzen freigeben.
Dieser Kreislauf ist wichtiger als die Persoenlichkeit des Roboters. Eine niedliche Form erzeugt Aufmerksamkeit; ein messbarer Sim-to-Real-Prozess schafft Engineering-Wert.
Grenzen und offene Fragen
NVIDIAs technischer Beitrag endet vor der detaillierten Bereitstellung auf dem physischen Roboter. Die oeffentliche Demonstration zeigt daher einen ueberzeugenden Workflow, aber keinen Beweis dafuer, dass Simulation Hardware-Tuning ueberfluessig macht.
Microducks geringe Groesse und niedrige Kraefte machen ihn ausserdem zu einer nachsichtigen Plattform. Ergebnisse lassen sich nicht direkt auf schwere Maschinen, schnelle mobile Roboter oder sicherheitskritische Systeme uebertragen. Solche Einsaetze brauchen staerkere Validierung, Redundanz, betriebliche Kontrollen und regulatorische Pruefung.
Hinzu kommt eine Produktfrage: Der langfristige Wert haengt davon ab, wie vollstaendig die Open-Source-Veroeffentlichung wird, wie leicht Nutzer das Training reproduzieren koennen und ob die Community robuste Policies statt isolierter Tricks teilt.
Fazit
Microduck ist am besten als Hardware von Pollen Robotics in Verbindung mit NVIDIAs Physical-AI-Infrastruktur zu verstehen—nicht als von NVIDIA entwickelter Roboter.
Wichtig ist nicht der Purzelbaum. Wichtig ist der komprimierte Entwicklungszyklus dahinter: planen, simulieren, parallel trainieren, evaluieren, uebertragen, messen und iterieren. Wenn dieser Kreislauf zugaenglich und reproduzierbar wird, kann eine 399-Dollar-Ente der Robotikindustrie etwas Ernsthaftes beibringen.
Quellen
- “Meet Microduck” - https://pollen-robotics.com/microduck/blog/introducing-microduck/
- “Using AI Agents to Teach Robots Like Microduck to Walk in Simulation” - https://developer.nvidia.com/blog/?p=124028
- “Train in Simulation, Deploy on a Real Robot: Microduck with Isaac Lab 3.0” - https://huggingface.co/blog/nvidia/microduck-isaac-lab-sim-to-real
- “GTC Berlin 2026: Live Updates From NVIDIA CEO Jensen Huang’s Keynote” - https://blogs.nvidia.com/blog/gtc-berlin-2026-keynote/
- “Hugging Face debuts Microduck, a $399 robot” - https://www.axios.com/2026/08/27/hugging-face-debuts-microduck-a-399-robot